
Нагрузки от машин и оборудования
Машины и оборудование создают периодические динамические нагрузки на несущие конструкции. Следует различать следующие типы машин: с конструктивно-неуравновешенными движущимися механизмами - кривошипно-шатунные, кривошипно-кулисные механизмы, щековые и гирационные дробилки; с конструктивно-уравновешенными вращающимися механизмами - грохоты, центрифуги, молотковые дробилки, вентиляторы, насосы; с нестационарными параметрами периодического динамического воздействия в зависимости от объема и качества обрабатываемого материала - мельницы, барабанные смесители, бетоносмесители и т.д. Параметры динамических нагрузок определяются на основе составления кинематических схем, описывающих вращательные и поступательные движения механизмов или их составных элементов или на основе экспериментальных данных непосредственным замером перемещений и давления на опорные закрепления оборудования. Нагрузка характеризуется направлением и законом изменения ее величины во времени.
Для большинства машин динамическая нагрузка изменяется по гармоническому закону, а в отдельных случаях по не гармоническому закону, описываемому, например, тригонометрическими рядами.
При равномерном движении масс машины от, все силы можно привести к единому началу координат, жестко связанного с корпусом или с несущими элементами здания. Тогда составляющие динамических нагрузок определятся по выражениям:
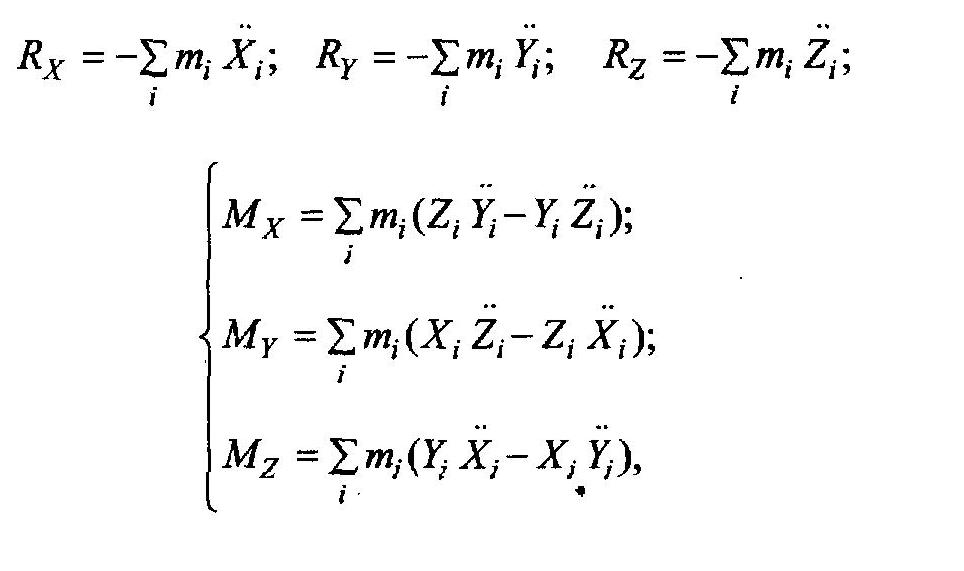
где Xi Yj, Zj ,Xj,Yh Z, - координаты и ускорения масс соответственно деталей машины в направлении координатных осей; Rx, Rr, Rz - суммарные инерционные силы масс; MX,MY,MZ - изгибающие моменты от инерционных сил относительно центра координатных осей.
Для машин с массивными вращающимися роторами динамические нагрузки возникают вследствие статической и динамической неуравновешан- ности, которая обусловлена смещением центра масс и главной центральной оси инерции от оси вращения ротора. Принимая, что ось вращения ротора располагается вдоль оси X, а координаты центра масс равны Yc и Zc, центробежная сила определится
R=mω2e√(Y2C+Z2C)
где т - масса вращающихся частей машины; ω - круговая частота вращения вала; е =√(Y2C+Z2C) - амплитуда перемещения центра масс.
Величину е еще называют эксцентриситетом, который обусловлен неточностью изготовления и для многих типов машин нормируют