Построение матриц жесткости типовых стержневых элементов
Основным этапом расчета МКЭ является получение матрицы жесткости элемента. Для реализации данного метода необходимо прежде всего разделить конструкцию на отдельные элементы, имеющие простую форму, с постоянной жесткостью, т. е. стержень и т.п. Сначала изучают характеристики этих элементов и их соединений, потом элементы соединяют в конструкцию и производят обобщенный расчет. Различие между данной и общей упругой динамикой в том, что вариации матриц жесткостей элементов могут прямо стартовать с конструктивных расчетных форм. Узловые перемещения и усилия в элементах являются основными неизвестными величинами.
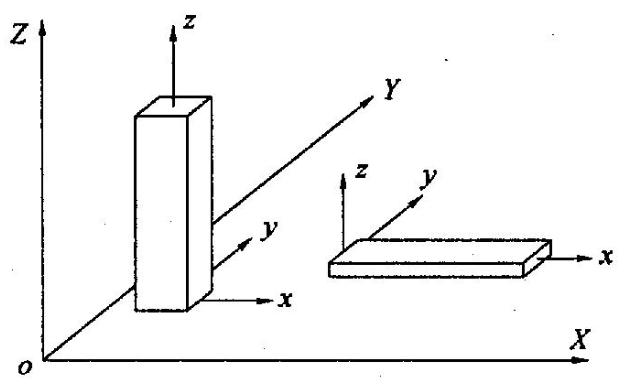
Ниже приведены часто используемые матрицы жесткости элементов (балки и пластины). При анализе конструкции обычно ось Z обозначает высоту элемента, поверхность XY обозначает плоскость.
Матрицы жесткости элементов в виде колонн
При выборе системы координат обычно ось z совмещают с продольной осью элемента. Данный элемент имеет шесть степеней свободы начала i и конца j колонны.
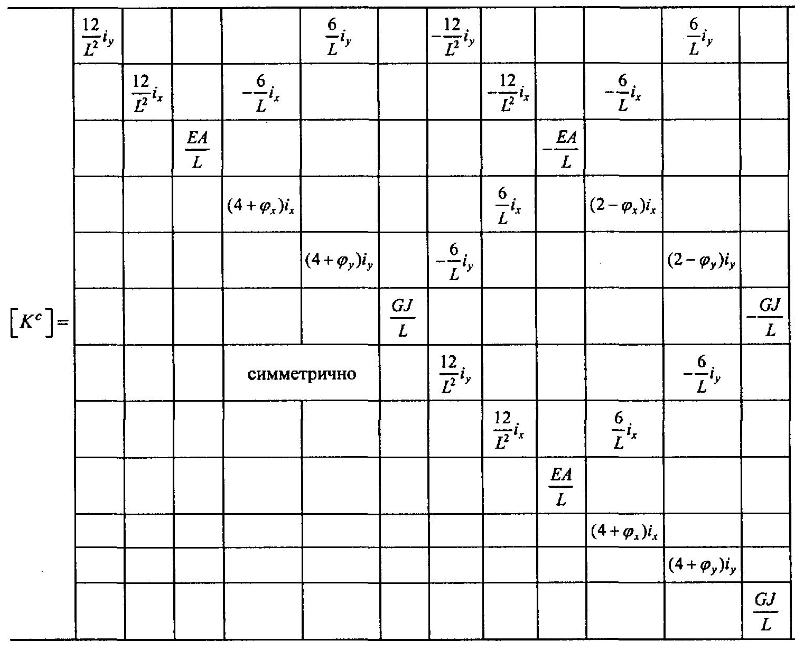
Для таких элементов матрица жесткости [КС], устанавливающая связь между возможными перемещениями узлов и внешними силами, имеет вид
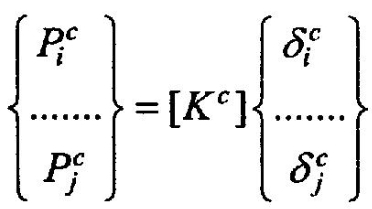
где δic = [u, v, w, θх, θу, θZ]iT; Pic = [Nx, Ny, Nz, Mx, My, MZ]iT; u, v - перемещение по осям x, у; w - перемещение по оси z; θх, θу - углы поворота относительно х и у; в2 — угол поворота относительно оси z; Nx, Ny - поперечные силы по оси х, у; Nz - нормальная сила; Мх, Му - изгибающий момент по оси х, у; Mz - крутящий момент; [КС] - матрица жесткости элемента колонны, в которой введены следующие величины:
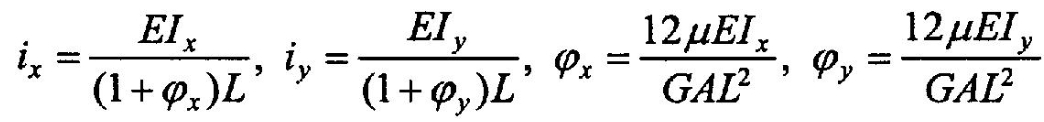
Матрица жесткости балочного элемента
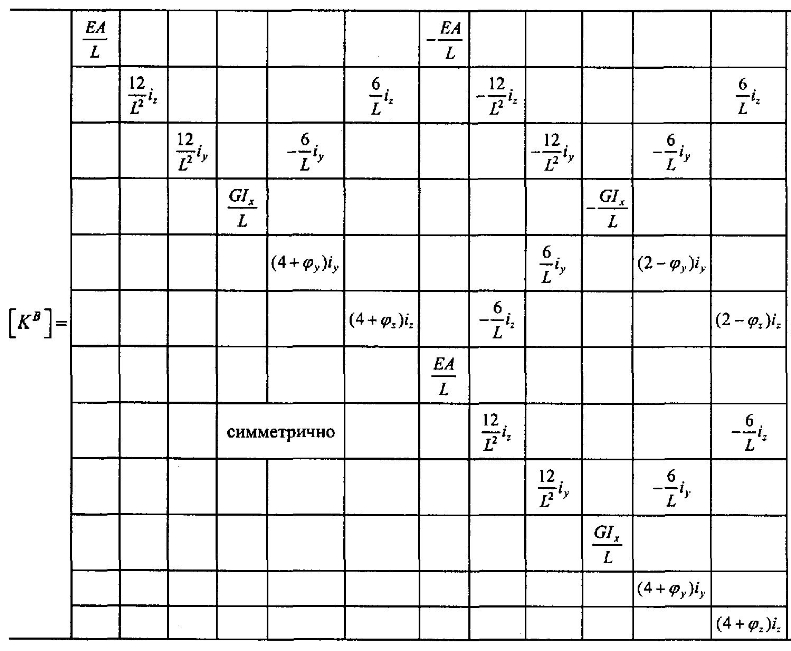
При выборе системы координат обычно ось х совмещают с продольной осью элемента. Для таких элементов матрица жесткости [КB], устанавливающая связь между возможными перемещениями узлов и внешними силами, имеет вид
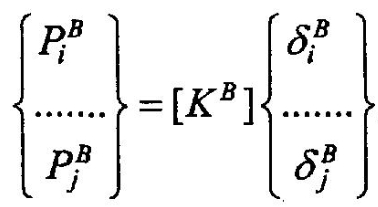
где вектор перемещения балки δic имеет одинаковую интерпретацию с вектором перемещения колонны δic.
Матрица жесткости [KB], учитывающая влияние поперечного среза, имеет вид
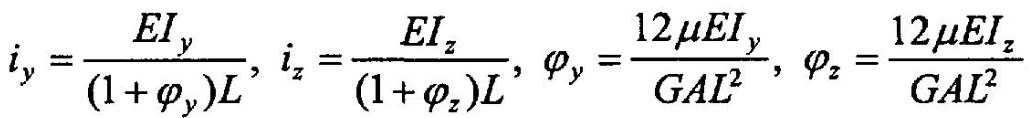
PiB = [Nx, Ny, Nz, Mx, My,Мz]iT; Nx - продольная сила; Ny, Nz - поперечные силы; Mx - крутящий момент; Му, Мz - изгибающий момент относительно осей у и z.