
Датчик повреждения трубопровода на потоке
При появлении сквозного повреждения трубопровода возникает волна отрицательного давления, распространяющаяся в обе стороны от места утечки и воспринимаемая датчиками повреждения контролируемого участка трубопроводной системы.
Принцип действия существующих датчиков повреждения трубопроводов основан на улавливании волны возмущения (резкого спада давления), образованной в результате сквозного повреждения трубопровода. В качестве датчиков в настоящее время используют датчики давления с электрическим выходом, устанавливаемые по трассе трубопровода. Сигналы поступают на контролируемые пункты системы телемеханики трубопровода, передаются на диспетчерский пункт и обрабатываются контроллером или ЭВМ с помощью установленной программы определения места повреждения или несанкционированной врезки. В связи с тем, что датчики давления установлены с верхними пределами измерения не ниже 3/2 от рабочего давления в трубопроводе, то есть, например, при рабочем давлении 6 МПа верхний предел датчика давления, с учетом номинального ряда давлений, принятых для приборов измерения давления, должен быть не менее 10 МПа. Амплитуда же отрицательных импульсов давления при незначительных повреждениях составляет несколько десятых долей МПа, что сводит на нет результативность методов определения места повреждения. Амплитуда возмущающего воздействия в виде отрицательного импульса давления, воспринимаемая датчиком давления, зависит от степени повреждения и расстояния между местом повреждения и местом установки датчика давления, а также от других менее значимых факторов. При незначительном повреждении и значительном расстоянии между датчиками амплитуда сигнала, поступающего на датчик, ослабевает и составляет незначительную часть от верхнего предела измерения датчика.
Существуют также датчики повреждения трубопроводов в виде пьезоэлементов, устанавливаемых на наружной стенке контролируемого трубопровода. Принцип действия указанных датчиков основан на улавливании колебаний определенного диапазона частот, возникающих при порыве и передаваемых по стенке трубопровода. Экспериментально установлены два диапазона частот, в которых амплитуда сигнала наибольшая. Это нижний диапазон 20 Гц и верхний 18 кГц. Учитывая, что акустический сигнал, передаваемый по стенке трубопровода, имеет значительное затухание из-за высокой поглощающей способности изоляции и окружающего грунта, то сигнал верхнего диапазона частот затухает значительно сильнее. Но использование верхнего диапазона частот привлекательнее тем, что этот диапазон лишь частично лежит в области частот, возникающих при изменении режимов перекачки, но требует большего количества устанавливаемых датчиков на одном и том же отрезке трубопровода. Незначительное относительное изменение давления, измеряемое датчиками давления с электрическим выходом, значительное затухание сигнала из-за большой поглощающей способности изоляции и грунта, окружающего трубопровод, требуют довольно частой установки датчиков на контролируемом участке трубопровода для достижения достаточной чувствительности методов, что, в конечном счете, ведет к удорожанию процесса обнаружения повреждения. Разными авторами приводятся совершенно разные достаточные расстояния между датчиками повреждения трубопроводов, которые разнятся в 2-5 раз.
Дифференцировать повреждение трубопровода и изменение режима перекачки можно со значительно большей вероятностью, если контролировать совпадение наличия сигналов в обоих диапазонах частот.
Существуют также переносные датчики повреждения трубопроводов, которые здесь не рассматриваются из-за отсутствия оперативности получения информации, сезонной и погодной ограниченности применения и служащие лишь для уточнения на местности места порыва трубопровода.
Разработан датчик повреждения трубопровода, устанавливаемый непосредственно на потоке.
Конструктивно чувствительный элемент содержит мембрану с закрепленным на ней пьезоэлементом, мембрана размещена в глухом патрубке за запорным органом, присоединяемым к контролируемому трубопроводу, и образует две полости, сообщающиеся между собой регулируемым дросселем.
В контролируемый трубопровод 1 (рисунок ниже) вваривается патрубок 2, к которому крепится запорный узел 3 с глухим патрубком 4 в виде сферической или цилиндрической заглушки. Между запорным узлом 3 и глухим патрубком 4 располагают мембрану 5 с закрепленным пьезоэлементом 6 таким образом, что мембрана делит пространство между запорным органом и глухим патрубком на две полости 7 и 8, которые сообщаются между собой регулируемым дросселем 9 в виде кольцевого зазора, образованного мембраной 5 и боковой поверхностью конуса 10. Наличие дросселя выравнивает давление в полостях 7 и 8 при отсутствии сигнала возмущения, предотвращает пластическую деформацию мембраны при больших амплитудах сигнала и позволяет регулировать при помощи конуса 10 чувствительность датчика в зависимости от координаты его установки и состояния трубопровода.
Конструктивная схема датчика повреждения трубопровода, устанавливаемого на потоке
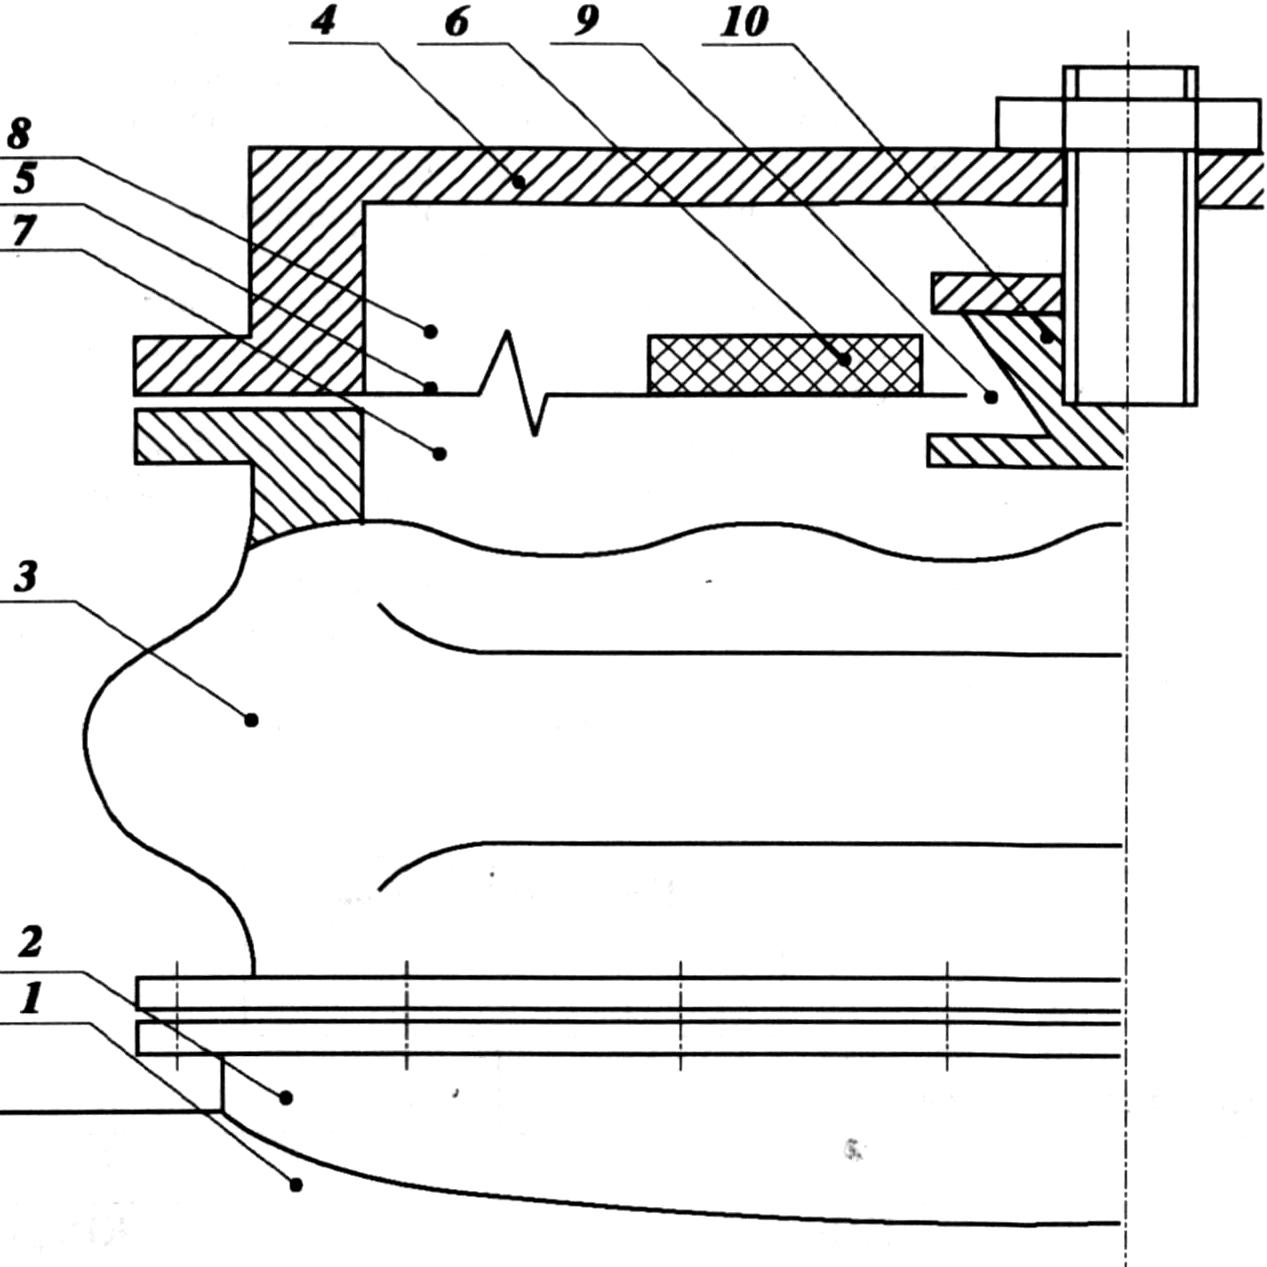
В момент порыва трубопровода возникает волна возмущения, которая, распространяясь в обе стороны по трубопроводу, достигает датчика и прогибает мембрану 5. Закрепленный на мембране пьезоэлемент 6, деформируясь, образует на своих поверхностях импульс напряжения, который поступает на микроконтроллер контролируемого пункта.
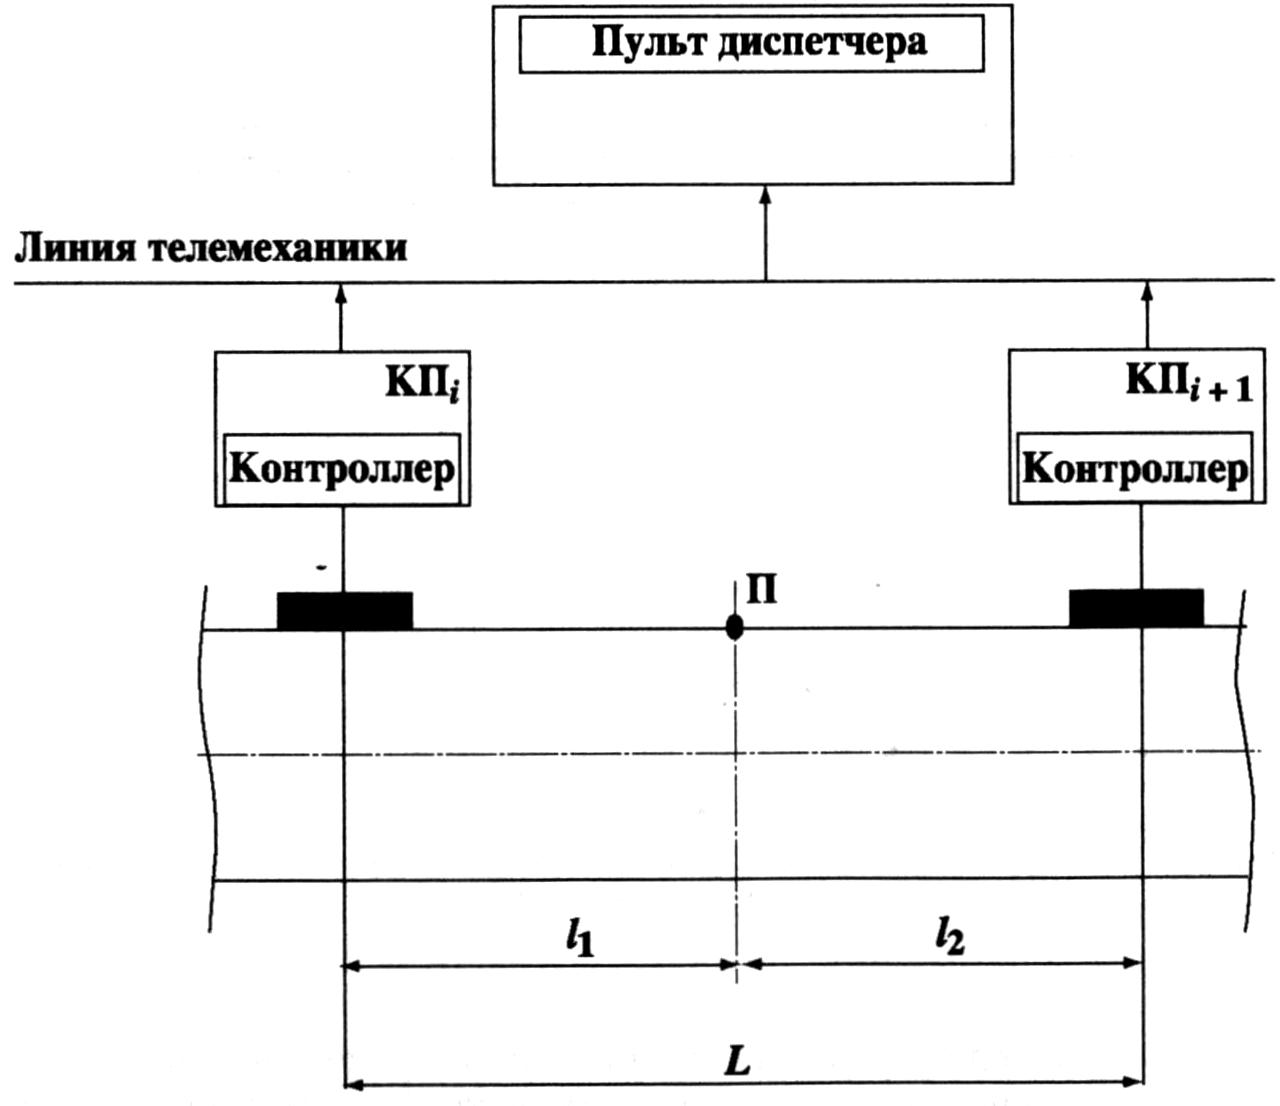
Трехуровневая SCADA-система определения места негерметичности участка трубопровода динамическим методом
Изменяя положение конуса 10 относительно мембраны 5, можно регулировать площадь кольцевого сечения дросселя и, тем самым, чувствительность датчика, а упорами конуса предотвращать повреждение мембраны при значительных амплитудах ее прогиба.
Наличие зазора дросселя позволяет не реагировать на низкочастотные медленно изменяющиеся возмущения, характерные для такой инерционной гидравлической системы, какой является трубопровод, и возникающие при различных изменениях режима перекачки. Тем самым, датчик повреждения способен улавливать резко изменяющиеся сигналы и в то же время имеющие незначительную амплитуду, так как по принципу действия он относится к дифференциальным датчикам давления, то есть при отсутствии сигнала давление в полостях 7 и 8 одинаково, а при поступлении сигнала, из-за наличия кольцевого зазора, давление в полостях не успевает выровняться и происходит значительное отклонение мембраны от первоначального положения (состояния покоя), в результате чего пьезоэлемент также вырабатывает достаточно большой сигнал по амплитуде.
Установка датчика .повреждения трубопровода непосредственно на трубопровод (на потоке) значительно повышает чувствительность системы диагностики состояния подземного сооружения с использованием трехуровневой SCADA-системы (рисунок выше), а вводимый повсеместно в последнее время мониторинг технологического режима трубопроводной системы в режиме реального времени позволит совместно с предлагаемыми датчиками дифференцировать повреждение трубопровода от пуска - останова или изменения режима работы перекачивающих агрегатов.